erf_auxiliary::AuxiliaryProjection Class Reference
#include <ERF_AuxiliaryProjection.H>
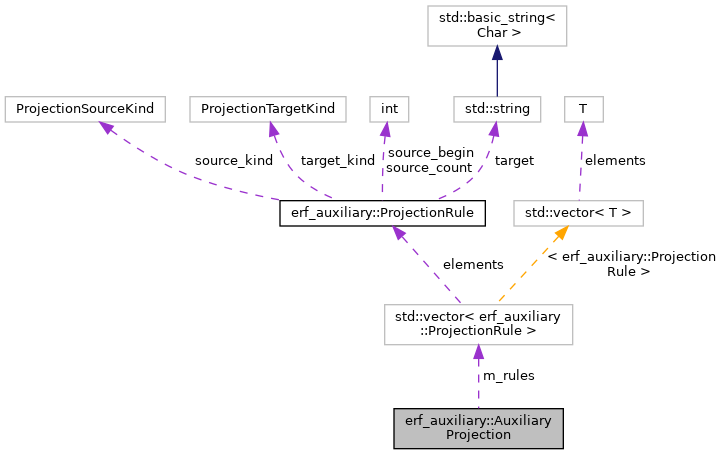
Collaboration diagram for erf_auxiliary::AuxiliaryProjection:
Public Member Functions | |
| AuxiliaryProjection ()=default | |
| AuxiliaryProjection (std::vector< ProjectionRule > rules) | |
| const std::vector< ProjectionRule > & | rules () const noexcept |
| ProjectionValidation | validate (const int source_components) const |
Private Attributes | |
| std::vector< ProjectionRule > | m_rules |
Detailed Description
Generic, fixed-range projection metadata.
Constructor & Destructor Documentation
◆ AuxiliaryProjection() [1/2]
|
default |
◆ AuxiliaryProjection() [2/2]
|
inlineexplicit |
std::vector< ProjectionRule > m_rules
Definition: ERF_AuxiliaryProjection.H:38
const std::vector< ProjectionRule > & rules() const noexcept
Definition: ERF_AuxiliaryProjection.H:34
Member Function Documentation
◆ rules()
|
inlinenoexcept |
◆ validate()
| ProjectionValidation erf_auxiliary::AuxiliaryProjection::validate | ( | const int | source_components | ) | const |
26 if (seen[static_cast<std::size_t>(c)] != 0) return {false, "overlapping projection source ranges"};
@ BulkCoupling
@ AuxiliaryMass
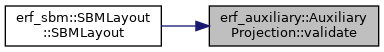
Referenced by erf_sbm::SBMLayout::SBMLayout().
Here is the caller graph for this function:
Member Data Documentation
◆ m_rules
|
private |
Referenced by rules(), and validate().
The documentation for this class was generated from the following files:
- Source/AuxiliaryState/ERF_AuxiliaryProjection.H
- Source/AuxiliaryState/ERF_AuxiliaryProjection.cpp
